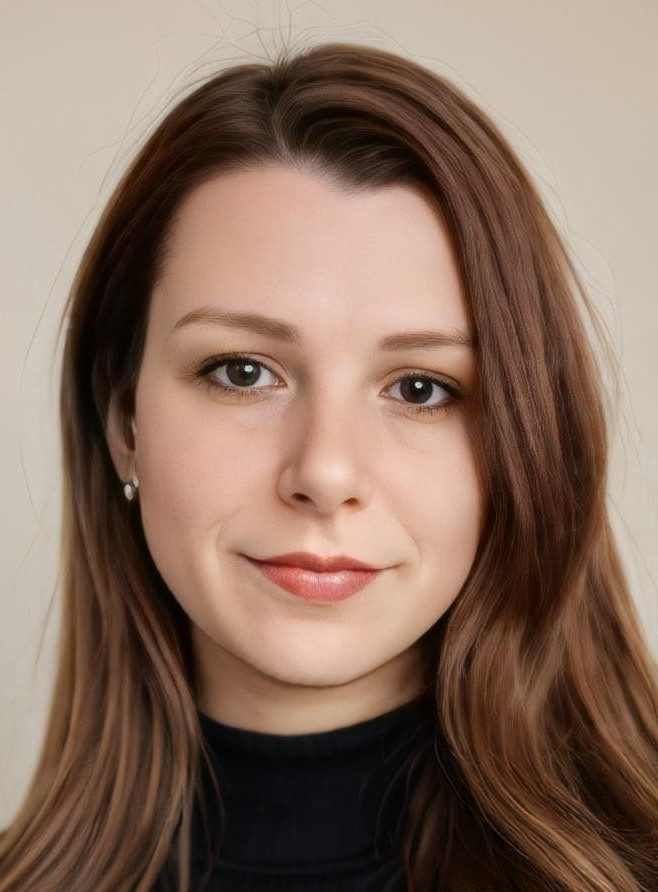
Su di me

Chi sono

Sono un Ingegnere Industriale con laurea in Ingegneria Elettrica e una specializzazione in Automazione Industriale. Il mio percorso accademico si è concluso con un dottorato di ricerca in Automazione e Controllo applicata alla Robotica, durante il quale ho approfondito temi legati alla progettazione, al controllo dei sistemi e alle nuove frontiere dell’innovazione tecnologica.

Dopo un periodo di attività nel campo della ricerca, nel 2018 ho fondato il mio studio ingegneristico, con l’obiettivo di mettere a disposizione delle imprese e dei professionisti le mie competenze tecniche e digitali.

Cosa faccio

Oggi unisco l’esperienza da ingegnere tecnico con quella da sviluppatore software, offrendo servizi che spaziano dalla consulenza tecnica e le perizie industriali fino allo sviluppo di soluzioni digitali avanzate.

In particolare mi occupo di:

  • Sviluppo software: server, web app, mobile app e applicazioni integrate con intelligenza artificiale, machine learning e IoT.
  • Consulenza tecnica e perizie: supporto alle aziende per incentivi statali, certificazioni energetiche (APE), conformità CE e valutazioni tecniche.
  • SEO e digital business: consulenza per migliorare la visibilità online e integrare processi digitali nei flussi aziendali.
  • Formazione professionale: corsi dedicati a manager, sviluppatori e tecnici su AI, Prompt Engineering, RPA e innovazione digitale.
  • Project management e governance dell’innovazione: guida di progetti di trasformazione digitale complessi, dall’assessment infrastrutturale alla pianificazione a fasi, fino alla governance delle scelte architetturali e dell’adozione dell’AI, per PMI e Pubblica Amministrazione.

Ogni area ha un sito dedicato: consulenza tecnica e perizie industriali, sviluppo software, AI e automazione e formazione tecnica su AI e automazione.

Il mio approccio

Ogni progetto nasce da un approccio pratico e orientato al risultato: non solo teoria o documenti, ma soluzioni concrete, applicabili subito al lavoro quotidiano.

Che si tratti di sviluppare un nuovo software, redigere una perizia per un’azienda o accompagnare un team in un percorso di formazione, il mio obiettivo è sempre lo stesso: aiutare imprese e professionisti a crescere, digitalizzarsi e affrontare con successo le sfide del futuro.

Come posso aiutarti

Se cerchi un ingegnere industriale con esperienza trasversale tra consulenza tecnica, automazione e sviluppo software, posso offrirti un supporto completo, che unisce la precisione ingegneristica alla creatività digitale.

👉Contattami per valutare insieme il tuo progetto e trovare la soluzione più adatta alle tue esigenze.

Per ogni evenienza non esitare a contattarmi alla seguente mail, o WhatsApp!

A seguire trovi il mio profilo completo aggiornato in tempo reale. Esplora le esperienze oppure scarica il CV completo o una versione personalizzata in base ai filtri applicati.

Elisabetta Cataldi

Ingegnere

Ingegnere e consulente software, specializzata in sviluppo, SEO e compliance tecnica.
Supporto aziende e professionisti nella realizzazione di soluzioni digitali e nella gestione di perizie tecniche e conformità CE per software e sistemi.

Tecnologia, normativa e sviluppo: un unico punto di incontro.

Supporto aziende e professionisti nella realizzazione di soluzioni software e nella gestione degli aspetti tecnici e normativi, trasformando complessità in processi chiari e gestibili.

  • Via Piternis 6 c Cervaro, 03044 Frosinone, Italy
  • info@elisabettacataldi.it
  • +39 3331327607
  • Luogo di nascita: Cassino (FR)
  • Data di nascita: 02/09/1988
  • Project management e governance dell'innovazione (assessment, roadmap, delivery)

Pulisci

Il mio percorso nasce dall’ingegneria e si evolve tra sviluppo software, automazione e compliance tecnica.

Nel tempo ho affiancato aziende su progetti che richiedono non solo competenze tecniche, ma anche la capacità di interpretare normative, redigere documentazione e garantire conformità.

Oggi unisco queste competenze per offrire un supporto completo: dalla progettazione allo sviluppo, fino alla verifica e validazione tecnica dei sistemi.

Ingegnera libera professionista – Consulenza tecnica, sviluppo software e formazione

Studio di Ingegneria Elisabetta Cataldi

2018
  • Consulenza
  • Ibrido
  • Esperienze professionali

Dal 2018 attività di consulenza ingegneristica e formazione come libera professionista, che unisce il background accademico in automazione e robotica all'esperienza applicativa nello sviluppo software.

Gli incarichi sono gestiti come progetti completi, con la responsabilità diretta del rapporto con il cliente, della definizione di obiettivi e perimetro, della pianificazione, delle scelte architetturali e del rilascio: analisi dei requisiti e dei processi aziendali, progettazione dell'architettura, sviluppo e integrazione delle soluzioni, documentazione tecnica, affiancamento al cliente e trasferimento di competenze ai team interni.

Gli ambiti principali sono la digitalizzazione dei processi produttivi e documentali, l'automazione tramite RPA, n8n e agenti AI, la conformità del software e delle macchine ai requisiti europei, le perizie tecniche per gli incentivi fiscali e la progettazione ed erogazione di percorsi formativi tecnici per aziende e professionisti.

Vedi di più

Consulente per l’innovazione digitale e la trasformazione documentale

Studio di Ingegneria Elisabetta Cataldi

2026
  • Progetto software
  • Ibrido
  • Esperienze professionali

Incarico di consulenza per guidare una PMI del settore ingegneria e manutenzioni, con clienti nella Pubblica Amministrazione e nella difesa, verso una gestione digitale e strutturata di documenti e processi.

Il percorso è partito da un assessment dell'infrastruttura esistente (virtualizzazione, Active Directory, NAS, rete, sicurezza e backup) e dalla mappatura di ruoli, accessi e flussi documentali. Su questa base è stata progettata un'architettura Microsoft 365 / SharePoint Online in modalità ibrida, con i dati sensibili mantenuti on-premise, insieme all'integrazione con il gestionale verticale aziendale e a una soluzione di OCR/AI locale per la classificazione dei documenti, nel rispetto della sovranità del dato richiesta dalla committenza difesa.

Docente – Architettura e integrazione di sistemi robotici moderni (ROS2, PLC, AI e simulazione)

Consulenza di formazione professionale

2026
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo di 24 ore, organizzato in sette moduli, che accompagna i partecipanti dall'architettura complessiva di una cella robotica moderna (robot, ROS2, PLC, visione, SCADA e AI) all'integrazione pratica dei singoli componenti.

Il corso confronta le architetture PLC-centric e ROS-centric e i protocolli di comunicazione industriale (OPC-UA, MQTT, EtherCAT), introduce ROS2 con la simulazione in Gazebo di un braccio o di un robot mobile e affronta l'integrazione ROS2–PLC tramite bridge OPC-UA e MQTT, con lo scambio di comandi e segnali verso un PLC simulato.

Completano il percorso la visione artificiale con OpenCV e le reti neurali per la classificazione dei difetti e l'anomaly detection, lo SLAM e la sensor fusion LIDAR–IMU per i robot mobili (AMR), il coordinamento di più robot e il task scheduling, il digital twin della produzione e un'introduzione alle pipeline CI/CD con Docker. Ogni modulo prevede laboratori in ambiente simulato.

Docente – Automazione enterprise con n8n

Consulenza di formazione professionale

2026
  • Corso erogato
  • Docenza e corsi

Corso professionale rivolto a team IT e responsabili di processo che vogliono adottare n8n come piattaforma di automazione in contesto aziendale.

Il percorso segue le fasi reali di un progetto: posizionamento di n8n rispetto alle alternative e scelte architetturali, costruzione di workflow robusti con gestione dei dati e degli errori, estensione con logica custom in Python, orchestrazione di modelli AI/LLM con confidence score e instradamento delle decisioni. Chiude il corso un modulo su sicurezza e governance e la stesura guidata del documento di progetto pilota.

Project manager tecnico – Evoluzione ERP Odoo per PMI di servizi tecnici

Studio di Ingegneria Elisabetta Cataldi

2026
  • Progetto software
  • Remoto
  • Esperienze professionali

Incarico di project management tecnico per una PMI di servizi tecnici sul campo che utilizzava Odoo solo per la contabilità e voleva farne il gestionale unico dell'azienda.

Il lavoro è partito dalle interviste e dalla mappatura dei processi as-is, ha portato alla definizione dell'architettura target (valutazione cloud vs on-premise e vincoli della versione Odoo Custom Online) e alla pianificazione del progetto in fasi: vendite, magazzino, gestione dei tecnici e del giro visite, POS e conformità fiscale, integrazioni API con l'area operatori. In parallelo è stato progettato e proposto un flusso end-to-end di sottoscrizione degli abbonamenti con firma elettronica e pagamenti ricorrenti, per rispondere a un'esigenza di sicurezza urgente del cliente.

Responsabile di progetto e architettura – Piattaforma Agent AI modulare

Progetto indipendente

2026
  • Progetto software
  • Remoto
  • Progetti

Progetto di ricerca applicata e sviluppo di una piattaforma Agent AI pensata per automatizzare attività professionali complesse mantenendo il controllo umano sui passaggi critici. Il ruolo comprende la definizione della visione di prodotto e dei casi d'uso, l'analisi dei requisiti, la roadmap di sviluppo e le scelte di governance dell'AI: quali decisioni affidare agli agenti, dove inserire la verifica umana, come bilanciare costo, qualità e riservatezza dei dati.

Sul piano tecnico l'architettura è modulare: un livello di orchestrazione scompone le richieste in task e li assegna agli agenti specializzati; un livello di memoria conserva il contesto tra sessioni e progetti; un componente di selezione sceglie il modello più adatto per costo, qualità e riservatezza. I flussi sono di tipo closed-loop, con punti di verifica human-in-the-loop prima delle decisioni rilevanti.

Docente – AI applicata alla Cyber Security

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo rivolto a professionisti IT e della sicurezza che vogliono comprendere e applicare le tecniche di AI ai processi di difesa.

Il corso illustra i principali approcci di machine learning per il rilevamento di anomalie su log e traffico di rete, la classificazione e la prioritizzazione degli eventi, l'uso dei modelli linguistici a supporto dell'analisi degli incidenti e della threat intelligence e l'automazione delle attività ripetitive dei team di sicurezza. Completano il percorso i rischi specifici dei sistemi AI e i limiti da considerare nell'adozione.

Docente – ChatGPT per uso professionale

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo rivolto a professionisti e team tecnici che vogliono utilizzare ChatGPT in modo produttivo, consapevole e sicuro.

Il corso spiega il funzionamento dei modelli linguistici e i loro limiti, le tecniche di prompt engineering (ruolo, contesto, esempi, vincoli di formato), l'uso del modello per scrivere e revisionare documenti tecnici, generare e spiegare codice, produrre documentazione e analizzare testi. Una parte è dedicata alla verifica dell'output, alla riservatezza dei dati e all'integrazione nei workflow aziendali.

Docente – Cybersecurity e affidabilità per sistemi IoT

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo avanzato rivolto a tecnici e team operativi che gestiscono infrastrutture IoT e sistemi distribuiti.

Il corso unisce i principi della Site Reliability Engineering (SLI, SLO, error budget) con le pratiche di sicurezza: gestione degli incidenti, analisi delle cause radice, progettazione di dashboard e regole di alerting, osservabilità tramite metriche, log e tracce. Completano il percorso la threat intelligence, la sicurezza delle reti e dei dispositivi e i riferimenti agli standard di settore.

Docente – Da R a SAS

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo pensato per chi conosce già R e deve lavorare in ambienti in cui SAS è lo standard, come il settore farmaceutico, finanziario e assicurativo.

Il corso mette a confronto i due linguaggi partendo da ciò che i partecipanti già sanno: strutture dati e dataset, importazione e pulizia dei dati, trasformazioni, unioni e aggregazioni, analisi statistiche e reportistica. Ogni argomento è accompagnato da esempi paralleli R/SAS ed esercitazioni di migrazione di workflow reali.

Docente – Implementing DevSecOps

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Corso avanzato e pratico rivolto a team DevOps e di sicurezza, basato sui capitoli 7–12 del programma Linux Foundation LFS262 (Implementing DevSecOps) ed erogato online in due giornate da 8 ore.

La prima giornata riguarda la sicurezza in fase di build e deployment: analisi delle vulnerabilità di immagini e dipendenze con Trivy, Grype e Anchore, firma delle immagini con Cosign, hardening dei container e test dinamici (DAST) con OWASP ZAP integrati nella pipeline CI/CD.

La seconda giornata è dedicata a infrastruttura e runtime: validazione di Terraform e Ansible con Checkov, Terrascan e KICS e policy as code, sicurezza di Kubernetes (RBAC, Network Policies, Pod Security Standards, Admission Controllers), gestione dei segreti con HashiCorp Vault e Sealed Secrets e rilevamento delle anomalie a runtime con Falco. Nei laboratori i partecipanti costruiscono una pipeline con scansione automatica delle immagini e un ambiente con policy IaC, Vault e Falco, fino alla simulazione di una violazione con risposta automatica via webhook.

Docente – Prompt Engineering e AI Generativa per Sviluppatori

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo rivolto a sviluppatori e team tecnici che vogliono integrare l'AI generativa nel proprio lavoro quotidiano in modo strutturato e verificabile.

Il corso affronta la progettazione di prompt tecnici riutilizzabili, la generazione e il refactoring del codice, la produzione di test automatici, l'analisi della complessità algoritmica, la stima dell'effort in function point e la generazione della documentazione. Una parte dedicata riguarda l'integrazione dei modelli nelle applicazioni tramite API e la costruzione di interfacce che li utilizzano.

Ogni modulo alterna spiegazione teorica ed esercitazioni pratiche, con attenzione ai limiti dei modelli, alla verifica dell'output e alle buone pratiche di sicurezza.

Docente – SAS Programming (nuova edizione)

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Edizione aggiornata del corso SAS Programming, riprogettata a partire dai riscontri delle edizioni precedenti.

Oltre agli argomenti di base (DATA step, procedure, importazione ed esportazione, trasformazioni e analisi statistiche), la nuova edizione dà più spazio alle esercitazioni guidate e ai casi applicativi su dataset reali, con l'obiettivo di portare i partecipanti a costruire in autonomia workflow di analisi completi e riutilizzabili.

Docente – Sviluppo mobile cross-platform con React Native

Consulenza di formazione professionale

2025
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo rivolto a sviluppatori web e mobile che vogliono realizzare applicazioni per Android e iOS a partire da un'unica base di codice.

Il corso parte dai fondamenti di React e dalla struttura dei componenti, affronta la navigazione tra schermate, la gestione dello stato, la costruzione di interfacce adattive, l'accesso alle funzionalità native del dispositivo e l'integrazione con API REST e servizi backend, fino al debug, ai test e alla preparazione delle app per la pubblicazione negli store.

Responsabile di prodotto e sviluppo – Word AI Generator, generatore di documenti tecnici con LLM

Progetto indipendente

2025
  • Progetto software
  • Ibrido
  • Progetti

Gestione del prodotto lungo tutto il ciclo di vita: analisi dei bisogni di chi produce documentazione tecnica, definizione delle funzionalità e delle priorità, scelte su architettura, sicurezza della chiave API e modello di utilizzo, pianificazione dei rilasci e raccolta dei riscontri per le versioni successive. Il software è stato utilizzato anche come base per esercitazioni di laboratorio sull'uso degli LLM.

Sul piano tecnico l'applicazione, sviluppata in Python, permette di definire la struttura del documento tramite parametri (indice, tono, destinatari, lunghezza delle sezioni), genera il contenuto sezione per sezione tramite le API di ChatGPT, lo esporta in formato Word e consente di salvare e riutilizzare i template.

Responsabile di progetto – Dashboard SEO e AI per tracking, automazione e analytics di funnel

Progetto indipendente

2025
  • Progetto software
  • Ibrido
  • Progetti

Impostazione e governo del progetto a partire dagli obiettivi di business: definizione dei KPI e del modello di funnel, scelta degli strumenti, progettazione dell'architettura dei dati tra siti, CRM e reportistica, pianificazione delle fasi di implementazione e uso dei risultati per orientare le decisioni su contenuti e campagne.

Sul piano tecnico il sistema raccoglie i dati con un tracking GA4 cross-domain ed eventi personalizzati, li visualizza in dashboard Looker Studio dedicate a traffico organico, conversioni e funnel e collega i contatti a FluentCRM. I workflow n8n automatizzano la segmentazione dei lead, le sequenze email e la reportistica, con il supporto di modelli AI per l'analisi dei contenuti e delle performance organiche.

Docente – Apache Solr

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso tecnico rivolto a sviluppatori e sistemisti che progettano e gestiscono funzionalità di ricerca su grandi volumi di documenti.

Il corso affronta l'architettura di Solr e SolrCloud, la definizione dello schema, l'indicizzazione dei documenti, la configurazione di analizzatori e filtri linguistici, la sintassi delle query e il tuning della rilevanza, il faceting e l'highlighting. Una parte operativa riguarda test di carico, monitoraggio e risoluzione dei problemi più comuni in produzione.

Docente – Apache Solr Search Engine

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Corso dedicato alla progettazione, configurazione e gestione di motori di ricerca enterprise basati su Apache Solr.

Il percorso parte dall'architettura della piattaforma e dalla definizione degli schemi, per arrivare all'indicizzazione dei contenuti testuali, alla configurazione di analizzatori e filtri, alla scrittura di query, al tuning della rilevanza dei risultati e all'highlighting. Una parte operativa riguarda test di carico, diagnosi dei problemi e buone pratiche per l'esercizio in produzione.

Docente – RPA con Automation Anywhere

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo pratico rivolto a sviluppatori e analisti che devono realizzare automazioni RPA in contesto aziendale.

Il corso guida i partecipanti lungo l'intero ciclo di vita di un BOT: analisi del processo, progettazione, sviluppo con Automation Anywhere, integrazione con fogli Excel, database, caselle email e applicazioni legacy, gestione delle eccezioni, sicurezza delle credenziali, schedulazione, monitoraggio e rilascio in produzione.

Docente – RPA per Manager

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Corso pensato per chi deve decidere e governare progetti di Robotic Process Automation senza essere necessariamente uno sviluppatore.

Il percorso spiega come individuare i processi candidati all'automazione, valutarne il ritorno, progettare i BOT e gestirne il ciclo di vita. Attraverso casi applicativi mostra l'integrazione con sistemi legacy, l'estrazione di dati da applicazioni e siti web, l'interazione con database e caselle email, oltre agli aspetti di sicurezza, gestione delle credenziali e monitoraggio operativo.

Docente – SAS Programming

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo rivolto ad analisti e data specialist che lavorano con SAS in ambito aziendale, sanitario o di ricerca.

Il corso copre la struttura dei programmi SAS, la lettura e scrittura di dati da diverse fonti, il DATA step per trasformazioni, filtri e variabili derivate, l'unione di dataset, le principali procedure di analisi e reportistica e l'organizzazione del codice in workflow riutilizzabili, con esercitazioni su dataset reali.

Docente – Software Architecture and Design (Core e Advanced)

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo per sviluppatori senior e aspiranti architetti software, articolato in un livello core e uno advanced.

Il corso affronta i principi di progettazione (SOLID, coesione e accoppiamento), la scomposizione del sistema in componenti e moduli, i principali stili e pattern architetturali (a livelli, esagonale, a eventi, microservizi), gli attributi di qualità come manutenibilità, scalabilità, sicurezza e prestazioni e i compromessi tra di essi. Una parte è dedicata alla documentazione delle scelte architetturali e alla loro comunicazione al team e agli stakeholder.

Responsabile di progetto e sviluppo – PiProxyHub, piattaforma hardware/software per proxy mobili

Progetto indipendente

2024
  • Progetto software
  • Ibrido
  • Progetti

Gestione del progetto dall'idea al prototipo funzionante, con la responsabilità di obiettivi, requisiti e perimetro del prodotto, delle scelte di architettura hardware e software, della pianificazione delle fasi di sviluppo e della roadmap commerciale per la distribuzione internazionale, incluse l'analisi di mercato e le priorità delle funzionalità.

Sul piano tecnico, realizzazione di un nodo proxy a basso costo basato su Raspberry Pi e modem SIM USB, con pannello di gestione web in React, backend API in Flask o FastAPI e un modulo di elaborazione dei dati per parsing, riconoscimento di pattern, classificazione dei file ed esportazione.

Adaptive Trajectory Tracking for Quadrotor MAVs in Presence of Parameter Uncertainties and External Disturbances

IEEE Transactions on Control Systems Technology, vol. 26, 2018

2018
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria (G. Antonelli, E. Cataldi, F. Arrichiello, P. Robuffo Giordano, S. Chiaverini, A. Franchi) pubblicato su IEEE Transactions on Control Systems Technology, vol. 26, pp. 248-254, 2018.

Il controllore elimina due ipotesi semplificative comuni: considera le forze e i momenti esterni che agiscono sul veicolo e un centro geometrico che non coincide con il baricentro. La legge di controllo si adatta in tempo reale a questi disturbi e ai parametri incerti. L'articolo comprende l'analisi di stabilità e simulazioni numeriche e si basa sui risultati sperimentali presentati a IROS 2013.

Assegnista di ricerca – Controllo dell’interazione per sistemi robotici

Università degli Studi di Cassino e del Lazio Meridionale

2018
  • Ricerca
  • Onsite
  • Ricerca e pubblicazioni

Attività di ricerca svolta presso l'Università degli Studi di Cassino e del Lazio Meridionale dopo il conseguimento del dottorato.

Il lavoro ha riguardato strategie di controllo che permettono ai sistemi robotici di interagire fisicamente e in sicurezza con l'ambiente, in particolare piattaforme aeree e subacquee dotate di manipolatore. Ha incluso la modellazione, la progettazione di leggi di controllo in impedenza e in ammettenza, la simulazione numerica, il supporto alla validazione sperimentale e la diffusione dei risultati tramite pubblicazioni scientifiche e collaborazioni nell'ambito di progetti di ricerca europei.

Dottorato di ricerca in Automazione e Controllo

Università degli Studi di Cassino e del Lazio Meridionale

2017
  • Ricerca
  • Onsite
  • Studi

Dottorato di ricerca in Automazione e Controllo presso l'Università degli Studi di Cassino e del Lazio Meridionale, con tesi "Floating-base arm equipped system: kinematic dynamic control and planning".

La ricerca ha riguardato la modellazione matematica, il controllo adattativo e coordinato e la pianificazione del moto di sistemi robotici aerei e subacquei dotati di braccio manipolatore, con particolare attenzione all'integrazione tra componenti software e hardware, alla robustezza rispetto alle incertezze e alla validazione sperimentale.

Durante il dottorato, periodi di ricerca all'estero presso CATEC (Siviglia) e LAAS-CNRS (Tolosa), partecipazione a progetti di ricerca europei e pubblicazione dei risultati su riviste e conferenze internazionali.

Docente – Corso base di MATLAB e Simulink

Università degli Studi di Cassino e del Lazio Meridionale

2013
  • Docenza
  • Onsite
  • Docenza e corsi

Corso introduttivo rivolto agli studenti di ingegneria dell'Università di Cassino e del Lazio Meridionale, finalizzato all'acquisizione delle competenze di base per il calcolo numerico, la programmazione e la simulazione.

Il percorso alternava teoria ed esercitazioni pratiche: dall'ambiente MATLAB, la manipolazione di matrici, gli script e le funzioni e la visualizzazione dei dati, fino alla costruzione in Simulink di modelli a blocchi di sistemi dinamici e alla loro simulazione.

Diploma di perito chimico – ITIS E. Majorana

Specializzazione chimica, votazione 82/100. · Istituto Tecnico Industriale E.Majorana

2007
  • Studi

Diploma di istruzione tecnica industriale, indirizzo chimico, conseguito con votazione 82/100.

Certificatrice energetica – Attestati di Prestazione Energetica (APE)

Attività professionale autonoma

  • Consulenza
  • Consulenza tecnica

Attività professionale di certificazione energetica degli edifici come tecnico abilitato.

Ogni incarico comprende il sopralluogo e il rilievo dell'involucro edilizio e degli impianti, la raccolta della documentazione, la modellazione e il calcolo delle prestazioni energetiche con software dedicato, l'emissione dell'APE e la sua trasmissione al catasto energetico regionale. Il servizio include inoltre l'indicazione degli interventi di riqualificazione più efficaci per migliorare la classe energetica dell'immobile.

Consulente – Conformità del software e marcatura CE

Attività professionale autonoma

  • Consulenza
  • Consulenza tecnica

Attività di consulenza rivolta a costruttori di macchine, integratori di sistemi e software house che devono dimostrare la conformità dei propri prodotti ai requisiti europei, inclusi quelli introdotti dal Regolamento Macchine (UE) 2023/1230 per le funzioni di sicurezza basate su software e per la protezione contro la corruzione dei dati.

L'incarico comprende l'analisi dei requisiti applicabili, la valutazione dei rischi, la verifica delle misure di sicurezza informatica e di integrità dei dati, la redazione e revisione della documentazione tecnica e l'affiancamento del cliente nel percorso verso la marcatura CE.

Consulente – Efficienza e certificazione energetica del software

Attività professionale autonoma

  • Consulenza
  • Consulenza tecnica

Supporto strategico e tecnico alle aziende che sviluppano o utilizzano software e vogliono prepararsi al quadro normativo europeo in evoluzione sull'efficienza energetica e sulla sostenibilità dei sistemi digitali.

L'attività comprende l'analisi del contesto normativo, la definizione di metriche e metodi di misura dei consumi computazionali, gli audit tecnici sulle applicazioni esistenti e l'individuazione di interventi di ottimizzazione su codice, architettura e infrastruttura, con la produzione della documentazione a supporto.

Perito tecnico – Transizione 4.0 / 5.0 e iperammortamento

Attività professionale autonoma

  • Consulenza
  • Consulenza tecnica

Supporto alle imprese che investono in macchinari, impianti, software e sistemi AI e vogliono accedere ai crediti d'imposta e all'iperammortamento previsti dai piani Transizione 4.0 e 5.0.

L'attività comprende la verifica preliminare dell'ammissibilità dei beni, il sopralluogo, l'analisi delle caratteristiche tecniche e dei requisiti di interconnessione e integrazione con i sistemi informativi aziendali, la valutazione dei software e dei sistemi AI rispetto agli allegati tecnici di riferimento e la redazione della perizia tecnica asseverata con la relativa documentazione di supporto.

Misura delle prestazioni e dei consumi energetici del software

Studio e sperimentazione indipendente

2025
  • Ricerca
  • Progetti

Attività di ricerca applicata sulla misura delle prestazioni e dell'efficienza energetica del software.

Il lavoro ha riguardato la definizione di KPI computazionali (tempo di esecuzione, uso di CPU e memoria, I/O) e la loro correlazione con il consumo energetico, il confronto tra strumenti e metodi di misura e la progettazione di protocolli di test ripetibili. I risultati costituiscono la base tecnica per l'attività di consulenza sulla futura certificazione energetica del software.

Docente – Apache Tomcat

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso tecnico rivolto a sistemisti e sviluppatori che gestiscono applicazioni web Java in produzione.

Il corso copre l'architettura di Tomcat e i file di configurazione principali, il deployment delle applicazioni, la configurazione di connettori, virtual host e certificati TLS, la gestione di risorse e connection pool, il logging, il tuning della JVM e delle prestazioni e le tecniche di diagnosi dei problemi più frequenti.

Docente – Integrazione enterprise con WSO2

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso tecnico rivolto ad architetti e sviluppatori che devono integrare applicazioni eterogenee ed esporre servizi in modo governato.

Il corso presenta i componenti della piattaforma WSO2 per l'integrazione e la mediazione dei messaggi, la pubblicazione e la gestione del ciclo di vita delle API (sicurezza, policy, throttling, analytics) e la gestione delle identità e degli accessi con standard come OAuth2 e OpenID Connect, inquadrandoli in un'architettura enterprise orientata ai servizi.

Docente – Modellazione dei processi con BPMN 2.0

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo rivolto ad analisti, responsabili di processo e team IT che devono descrivere i processi aziendali in modo condiviso e non ambiguo.

Il corso presenta la notazione BPMN 2.0 (eventi, attività, gateway, flussi, pool e lane, messaggi) e il suo utilizzo per la mappatura dei processi as-is, l'individuazione di inefficienze e colli di bottiglia e la progettazione dei processi to-be. Le esercitazioni su casi reali mostrano come un modello ben costruito diventi la base per l'automazione e la digitalizzazione dei workflow.

Docente – ServiceNow

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso tecnico rivolto a team IT e analisti funzionali che adottano ServiceNow per la gestione dei servizi.

Il corso presenta la piattaforma e i processi ITSM ispirati a ITIL (incident, problem, change e request management), la configurazione del catalogo dei servizi, la progettazione di workflow digitali e regole di assegnazione, la gestione di SLA, notifiche e report e le buone pratiche per adattare la piattaforma ai processi aziendali.

Docente – Test automation con HP UFT

Consulenza di formazione professionale

2024
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso tecnico rivolto a tester e team di quality assurance che vogliono automatizzare i test funzionali di applicazioni enterprise.

Il corso parte dalla registrazione dei test e dalla gestione dell'object repository, prosegue con lo scripting in VBScript, i checkpoint, la parametrizzazione e i test data-driven, e affronta la progettazione di framework di test riutilizzabili, la gestione dei test case e l'esecuzione delle suite di regressione all'interno del processo di QA.

Responsabile di progetto RPA – BOT industriali con Automation Anywhere

Progetto formativo/applicativo

2024
  • Progetto software
  • Progetti

Conduzione dei casi d'uso con un approccio da responsabile di progetto: analisi dei processi candidati e valutazione del ritorno dell'automazione, definizione delle priorità, pianificazione delle fasi, regole di governance e di audit, criteri di messa in esercizio e monitoraggio. Il lavoro è diventato anche materiale formativo per i corsi sull'RPA.

Sul piano tecnico, progettazione e sviluppo di BOT per l'elaborazione di file Excel, l'interazione con database e l'automazione delle email, con gestione degli errori, schedulazione ed esecuzione non presidiata, controlli di sicurezza e tracciabilità delle operazioni.

Docente – Ceph Distributed Storage

Consulenza di formazione professionale

2023
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso tecnico rivolto a sistemisti e architetti infrastrutturali che devono progettare o gestire storage distribuito su larga scala.

Il corso illustra l'architettura di Ceph e i suoi componenti (monitor, OSD, manager, algoritmo CRUSH), i diversi modelli di accesso ai dati (object storage via RADOS Gateway, block device RBD, file system CephFS), le strategie di replica ed erasure coding, la scalabilità e la tolleranza ai guasti, fino all'integrazione con piattaforme di virtualizzazione e cloud-native e alle attività di monitoraggio operativo.

Docente – Microsoft SQL Server

Consulenza di formazione professionale

2022
  • Corso erogato
  • Remoto
  • Docenza e corsi

Percorso formativo rivolto a sviluppatori e tecnici che utilizzano SQL Server come base dati per applicazioni aziendali.

Il corso copre la modellazione relazionale e la normalizzazione, la scrittura di query T-SQL (join, aggregazioni, subquery, funzioni finestra), la programmazione con viste, stored procedure e trigger, la gestione degli indici e le basi dell'ottimizzazione delle prestazioni, fino alle attività amministrative essenziali come sicurezza, backup e ripristino.

Responsabile tecnico di progetto – Blockchain per la certificazione dei titoli universitari

Progetto storico

2022
  • Progetto software
  • Progetti

Guida del progetto dalla raccolta dei requisiti alla realizzazione: definizione del processo di emissione e verifica dei titoli, valutazione delle alternative tecnologiche e scelta di una blockchain permissioned, pianificazione delle fasi di sviluppo e coordinamento tra logica di registrazione, servizi applicativi e interfaccia utente.

Sul piano tecnico il sistema registra in modo immutabile l'impronta dei documenti (titoli, certificati, attestati) e ne consente la verifica da parte di terzi, con logica di registrazione e verifica in Python, servizi e API in Node.js e un'interfaccia per caricare i documenti e controllarne l'autenticità.

Responsabile tecnico – Backend Django per scheduler industriale

Progetto storico

2021
  • Progetto software
  • Progetti

Conduzione del progetto dall'analisi dei requisiti operativi alla consegna: definizione delle informazioni da gestire, progettazione dell'integrazione con lo scheduler industriale esistente, pianificazione dello sviluppo e delle verifiche.

Sul piano tecnico il backend, sviluppato in Django (Python), espone API e interfacce di amministrazione per configurare le attività, ne gestisce la pianificazione e lo stato di esecuzione e conserva lo storico delle operazioni per il monitoraggio e l'analisi.

Responsabile tecnico – Messenger, piattaforma di chat in tempo reale

Progetto storico

2021
  • Progetto software
  • Progetti

Definizione dell'architettura complessiva del sistema, delle scelte tecnologiche per la comunicazione in tempo reale e del piano di sviluppo di server e app, con attenzione a scalabilità e affidabilità.

Sul piano tecnico il sistema è composto da un server Node.js basato su comunicazione bidirezionale in tempo reale e da un'app mobile in React Native, e gestisce conversazioni individuali e di gruppo, stato di presenza degli utenti, notifiche e storico dei messaggi.

Responsabile tecnico – Video Chat, videoconferenza multiutente in tempo reale

Progetto storico

2021
  • Progetto software
  • Progetti

Definizione dell'architettura del sistema e delle scelte tecnologiche per la comunicazione audio e video in tempo reale, pianificazione dello sviluppo del backend e della sua integrazione con i client web e mobile.

Sul piano tecnico il server Node.js gestisce la creazione delle stanze, la segnalazione per l'instaurazione delle connessioni tra i partecipanti e la sincronizzazione degli stati di chiamata.

Responsabile tecnico di progetto – AR Arredamento, app di realtà aumentata per l’arredo d’interni

Progetto storico

2020
  • Progetto software
  • Progetti

Gestione del progetto a partire dalle esigenze commerciali: definizione delle funzionalità utili alla vendita, scelta della tecnologia per una soluzione multipiattaforma, pianificazione dello sviluppo e organizzazione del catalogo dei modelli d'arredo.

Sul piano tecnico l'app rileva le superfici dell'ambiente tramite la fotocamera e consente di inserire, spostare e ruotare modelli 3D di mobili in scala reale, così che l'utente possa valutarne dimensioni e stile direttamente nella propria casa.

Responsabile tecnico di progetto – AR Napoli, app di realtà aumentata per punti di interesse

Progetto storico

2020
  • Progetto software
  • Progetti

Gestione del progetto: definizione con il committente di obiettivi, contenuti ed esperienza d'uso, scelta dello stack tecnologico per una soluzione multipiattaforma, pianificazione dello sviluppo e coordinamento della gestione dei contenuti dei punti di interesse.

Sul piano tecnico l'app, sviluppata in React Native, usa GPS, bussola e fotocamera per mostrare in tempo reale schede informative sui punti di interesse vicini all'utente, con contenuti testuali e multimediali gestiti da un backend dedicato.

Responsabile tecnico – Backend Node.js per applicazioni mobile

Progetto storico

2020
  • Progetto software
  • Progetti

Definizione dell'architettura del backend come componente comune a più progetti mobile: modello dati, convenzioni e standard delle API REST, gestione della sicurezza e dell'autenticazione, scelte per la riusabilità e la manutenzione nel tempo.

Sul piano tecnico il server Node.js espone API REST alle app client, gestisce l'autenticazione degli utenti e le operazioni sui dati applicativi e utilizza un database MySQL per la persistenza.

Responsabile tecnico – OCR per l’estrazione automatica di dati da documenti

Progetto storico

2019
  • Progetto software
  • Progetti

Impostazione del progetto a partire dal processo da automatizzare: analisi dei documenti da trattare e dei dati da estrarre, definizione dei criteri di accuratezza e dei controlli di validazione, pianificazione dello sviluppo e dell'integrazione con i sistemi gestionali.

Sul piano tecnico il sistema pre-elabora le immagini (raddrizzamento, binarizzazione, rimozione del rumore), riconosce il testo con Tesseract, individua i campi di interesse con regole e pattern e ne verifica la coerenza, producendo dati strutturati.

Coordinated control of aerial robotic manipulators: theory and experiments

IEEE Transactions on Control Systems Technology, vol. 26(4), 2018

2018
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria (G. Muscio, F. Pierri, M. A. Trujillo, E. Cataldi, G. Antonelli, F. Caccavale, A. Viguria, S. Chiaverini, A. Ollero) pubblicato su IEEE Transactions on Control Systems Technology, vol. 26, n. 4, pp. 1406-1413, 2018.

Il lavoro propone un approccio di controllo coordinato per veicoli aerei dotati di braccio robotico, in cui i movimenti della base volante e del manipolatore vengono pianificati e controllati insieme per eseguire compiti di manipolazione. Il quadro teorico è supportato da esperimenti su piattaforme reali di manipolazione aerea.

6D Physical Interaction with a Fully Actuated Aerial Robot

IEEE International Conference on Robotics and Automation (ICRA 2017), Singapore

2017
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria (M. Ryll, G. Muscio, F. Pierri, E. Cataldi, G. Antonelli, F. Caccavale, A. Franchi) presentato alla IEEE International Conference on Robotics and Automation (ICRA) 2017 a Singapore, pp. 5190-5195.

L'articolo presenta Tilt-Hex, un esarotore con eliche inclinate che controlla in modo indipendente posizione e orientamento. L'interazione fisica è gestita da un controllore in ammettenza: un anello esterno impone il comportamento desiderato e un anello interno di controllo geometrico insegue la posa, mentre le forze di interazione sono stimate con un osservatore basato sulla quantità di moto. Il lavoro è stato poi esteso sull'International Journal of Robotics Research (2019).

Commissione d’esame – Automazione e Controllo

Università degli Studi di Cassino e del Lazio Meridionale

2017
  • Docenza
  • Onsite
  • Docenza e corsi

Attività accademica di supporto alla didattica e alla valutazione degli studenti per l'insegnamento di Automazione e Controllo, nell'ambito della laurea magistrale in Ingegneria Informatica dell'Università di Cassino e del Lazio Meridionale. L'incarico comprendeva la partecipazione alle sessioni d'esame, la valutazione delle prove scritte e orali e il ricevimento degli studenti.

Advanced ROV Autonomy for Efficient Remote Control in the DexROV Project

Marine Technology Society Journal, vol. 50(4), 2016

2016
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria (P. Di Lillo, E. Simetti, D. De Palma, E. Cataldi, G. Indiveri, G. Antonelli, G. Casalino) pubblicato sul Marine Technology Society Journal, vol. 50, n. 4, pp. 67-80, 2016.

L'articolo descrive come DexROV sposti le operazioni subacquee semi-autonome verso centri di controllo a terra: gli operatori lavorano su una simulazione del fondale costruita dai sensori del robot e trasmessa via satellite, mentre il ROV, dotato di due bracci destri a sei gradi di libertà, esegue uno schema di controllo multi-task a priorità che gestisce in automatico i compiti di basso livello, così che l'operatore possa concentrarsi sull'attività principale.

Esercitatrice – Teoria dei Sistemi (a.a. 2016/2017)

Università degli Studi di Cassino e del Lazio Meridionale

2016
  • Docenza
  • Onsite
  • Docenza e corsi

Supporto alla didattica universitaria per l'insegnamento di Teoria dei Sistemi, laurea magistrale in Ingegneria Informatica dell'Università di Cassino e del Lazio Meridionale.

Le esercitazioni affrontavano la modellazione e l'analisi di sistemi dinamici lineari, le rappresentazioni nello spazio di stato, la stabilità, la raggiungibilità e l'osservabilità, con esercizi guidati in preparazione all'esame.

Experiments on coordinated motion of aerial manipulators

ICRA 2016

2016
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria presentato alla IEEE International Conference on Robotics and Automation (ICRA) 2016.

L'articolo riporta la validazione sperimentale del controllo del moto coordinato per manipolatori aerei, in cui la base volante e il braccio si muovono insieme per portare a termine il compito.

Impedance Control of an aerial-manipulator: Preliminary results

IROS 2016

2016
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria presentato alla IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) 2016.

L'articolo descrive la strategia di controllo in impedenza sviluppata per un veicolo aereo dotato di braccio robotico e i primi risultati sperimentali di interazione fisica con l'ambiente.

Ricercatrice ospite – Pianificazione del moto e controllo in ammettenza per la manipolazione aerea (LAAS-CNRS)

LAAS-CNRS

2016
  • Ricerca
  • Onsite
  • Ricerca e pubblicazioni

Periodo di ricerca nel gruppo di Antonio Franchi presso il LAAS-CNRS di Tolosa, nell'ambito del progetto europeo H2020 AEROARMS sui robot aerei dotati di braccia per ispezione e manutenzione.

Il lavoro si è concentrato su due temi: lo sviluppo di un pianificatore in grado di generare movimenti realizzabili per veicoli di manipolazione aerea reagendo all'ambiente, e l'implementazione del controllo in ammettenza su una piattaforma aerea completamente attuata per eseguire compiti di interazione fisica. L'attività ha compreso sia la progettazione degli algoritmi sia le prove sperimentali in laboratorio.

Underwater Intervention Robotics: An Outline of the Italian National Project MARIS

Marine Technology Society Journal, vol. 50(4), 2016

2016
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria del consorzio MARIS (coordinato da G. Casalino, con M. Caccia, S. Caselli, C. Melchiorri, G. Antonelli, A. Caiti, G. Indiveri e altri) pubblicato sul Marine Technology Society Journal, vol. 50, n. 4, pp. 98-107, 2016.

L'articolo illustra obiettivi e approccio del progetto: sviluppare le tecnologie e i metodi necessari perché robot subacquei autonomi possano svolgere attività di intervento, e dimostrarne le capacità a livello di proof-of-concept su prototipi.

Basic interaction operations for an underwater vehicle-manipulator system

ICAR 2015

2015
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria presentato alla International Conference on Advanced Robotics (ICAR) 2015.

Il lavoro affronta il controllo di un sistema veicolo-manipolatore subacqueo durante compiti elementari di interazione con l'ambiente, un passo fondamentale verso l'intervento subacqueo autonomo.

Esercitatrice – Teoria dei Sistemi (a.a. 2015/2016)

Università degli Studi di Cassino e del Lazio Meridionale

2015
  • Docenza
  • Onsite
  • Docenza e corsi

Supporto alla didattica universitaria per l'insegnamento di Teoria dei Sistemi, laurea magistrale in Ingegneria Informatica dell'Università di Cassino e del Lazio Meridionale.

Le esercitazioni affrontavano la modellazione e l'analisi di sistemi dinamici lineari, le rappresentazioni nello spazio di stato, la stabilità, la raggiungibilità e l'osservabilità, con esercizi guidati in preparazione all'esame.

Ricercatrice ospite – Controllo in impedenza per quadricotteri con braccio robotico (CATEC)

CATEC - Centro Avanzado de Tecnologias Aeroespaciales

2015
  • Ricerca
  • Onsite
  • Ricerca e pubblicazioni

Periodo di ricerca presso il CATEC (Centro Avanzado de Tecnologías Aeroespaciales) di Siviglia, nell'ambito del progetto europeo FP7 ARCAS sui robot aerei cooperanti per l'assemblaggio e la costruzione di strutture.

L'attività aveva l'obiettivo di validare sperimentalmente approcci di controllo in impedenza per un quadricottero con manipolatore a 6 gradi di libertà, in modo che il sistema potesse entrare in contatto con l'ambiente in modo controllato e sicuro. Ha compreso la preparazione degli esperimenti, l'implementazione del controllore sulla piattaforma reale e l'analisi dei risultati.

Virtual decomposition control for an underwater vehicle carrying a manipulator

MRS/IEEE OCEANS 2015

2015
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria presentato a MTS/IEEE OCEANS 2015.

L'articolo applica l'approccio a decomposizione virtuale, che suddivide un sistema robotico complesso in sottosistemi controllati separatamente garantendo la stabilità complessiva, a un veicolo subacqueo dotato di manipolatore.

Adaptive Control of Arm-equipped Quadrotors. Theory and Simulations

22nd IEEE Mediterranean Conference on Control and Automation (MED 2014)

2014
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria presentato alla 22nd IEEE Mediterranean Conference on Control and Automation.

L'articolo estende il controllo adattativo ai quadricotteri dotati di braccio, compensando in tempo reale le incertezze sui parametri dinamici sia del veicolo sia del manipolatore, e valida l'approccio in simulazione.

Docente – Corso di integrazione per matricole

Università degli Studi di Cassino e del Lazio Meridionale

2014
  • Docenza
  • Onsite
  • Docenza e corsi

Attività didattica introduttiva per gli studenti al primo anno dei corsi di ingegneria dell'Università di Cassino e del Lazio Meridionale.

Il corso aveva l'obiettivo di uniformare le conoscenze di base richieste dagli insegnamenti del primo anno e di accompagnare le matricole nell'adattamento al metodo di studio universitario, attraverso lezioni ed esercizi guidati.

Recursive adaptive control for an underwater vehicle carrying a manipulator

22nd IEEE Mediterranean Conference on Control and Automation (MED 2014)

2014
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria presentato alla 22nd IEEE Mediterranean Conference on Control and Automation.

L'articolo propone una legge di controllo adattativo formulata in modo ricorsivo lungo la catena cinematica di un sistema veicolo-manipolatore subacqueo, che mantiene contenuto il carico computazionale compensando i parametri dinamici incerti.

Assegnista di ricerca – Controllo adattativo per sistemi veicolo-manipolatore

Università degli Studi di Cassino e del Lazio Meridionale

2013
  • Ricerca
  • Onsite
  • Ricerca e pubblicazioni

Attività di ricerca presso l'Università degli Studi di Cassino e del Lazio Meridionale, successiva alla tesi magistrale, sulle tecniche di controllo adattativo per sistemi composti da un veicolo e da un manipolatore.

Il lavoro ha esteso le leggi di controllo adattativo alle catene seriali di corpi rigidi su base mobile, così che il controllore possa compensare in tempo reale le incertezze sui parametri dinamici sia del veicolo sia del braccio. L'approccio è stato sviluppato in forma ricorsiva e modulare e validato in simulazione per applicazioni aeree e subacquee.

Experimental validation of a new adaptive control scheme for quadrotors MAVs

IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2013)

2013
  • Pubblicazione
  • Ricerca e pubblicazioni

Articolo in co-autoria presentato alla IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) 2013.

L'articolo riporta la validazione sperimentale, svolta presso il Max Planck Institute for Biological Cybernetics, di uno schema di controllo adattativo per quadricotteri che compensa le incertezze parametriche durante l'inseguimento di traiettoria.

Laurea magistrale in Ingegneria Elettrica

Università degli Studi di Cassino e del Lazio Meridionale

2013
  • Certificazione
  • Onsite
  • Studi

Laurea magistrale in Ingegneria Elettrica presso l'Università degli Studi di Cassino e del Lazio Meridionale, con specializzazione in automazione industriale.

Il percorso ha approfondito controlli automatici, robotica, azionamenti elettrici e sistemi elettrici per l'energia. La tesi, "Adaptive control for quadrotors", è stata sviluppata in parte presso il Max Planck Institute for Biological Cybernetics di Tubinga, con validazione sperimentale della legge di controllo proposta. Votazione finale 102/110.

Ricercatrice ospite – Controllo adattativo per quadricotteri (Max Planck Institute)

Max Planck Institute for Biological Cybernetics

2012
  • Ricerca
  • Onsite
  • Ricerca e pubblicazioni

Periodo di ricerca presso il Max Planck Institute for Biological Cybernetics di Tubinga, nell'ambito del lavoro di tesi magistrale.

L'attività è consistita nell'implementare e validare sperimentalmente una legge di controllo adattativo per micro veicoli aerei quadricotteri, in grado di inseguire una traiettoria desiderata compensando le incertezze su massa, inerzia e disturbi esterni. I risultati hanno contribuito alle pubblicazioni presentate a IROS 2013 e su IEEE Transactions on Control Systems Technology.

Ingegnera – Omologazione di apparecchiature di protezione per linee elettriche (smart grid)

CPT Engineering

2011
  • Lavoro dipendente
  • Onsite
  • Esperienze professionali

Esperienza professionale presso CPT Engineering nel settore della distribuzione dell'energia elettrica.

Il lavoro riguardava l'omologazione di dispositivi di protezione per linee elettriche in un contesto smart grid: analisi delle specifiche tecniche applicabili, preparazione ed esecuzione delle prove funzionali, verifica dei risultati rispetto ai requisiti e redazione della documentazione tecnica per l'omologazione.

Ingegnera – Progettazione di impianti di produzione di energia da fonti rinnovabili

P.N.O.

2011
  • Lavoro dipendente
  • Onsite
  • Esperienze professionali

Attività tecnica presso P.N.O. nel settore energetico, dedicata alla progettazione di impianti per la produzione di energia elettrica da fonti rinnovabili.

Il lavoro comprendeva il dimensionamento preliminare degli impianti, la definizione dello schema elettrico, la stima della producibilità energetica e la preparazione della documentazione tecnica a supporto del progetto.

Laurea triennale in Ingegneria Elettrica

Università degli Studi di Cassino e del Lazio Meridionale

2010
  • Certificazione
  • Onsite
  • Studi

Laurea triennale in Ingegneria Elettrica presso l'Università degli Studi di Cassino e del Lazio Meridionale.

Il percorso ha fornito le basi di elettrotecnica, macchine elettriche, elettronica, misure e controlli automatici. La tesi ha riguardato la progettazione e realizzazione di un banco prova per rilevare l'eccentricità nei motori elettrici monofase. Votazione finale 100/110.

© Copyright 2023 - All Rights Reserved
Privacy Policy e Cookie Policy
Termini e Condizioni
Ingegnere e consulente tecnica. Aiuto aziende e professionisti a integrare AI, automazione e tecnologia digitale nei processi operativi reali.

Elisabetta Cataldi
Panoramica privacy

This website uses cookies so that we can provide you with the best user experience possible. Cookie information is stored in your browser and performs functions such as recognising you when you return to our website and helping our team to understand which sections of the website you find most interesting and useful.